:+86 15106109009
:sales@couplingzy.com
 th


ข้อต่อเพลามีบทบาทอย่างไรในเครื่องจักรกลหนัก?
ในเครื่องจักรกลหนัก เช่น เครื่องบด โรงสี ปั๊ม คอมเพรสเซอร์ สายพานลำเลียง และตัวขับเคลื่อนทางอุตสาหกรรม ข้อต่อเพลาคือการเชื่อมโยงทางกลระหว่างแหล่งพลังงานและโหลดที่ขับเคลื่อน การเลือกและปรับขนาดคัปปลิ้งที่ไม่ถูกต้องเป็นหนึ่งในวิธีที่เชื่อถือได้มากที่สุดในการทำให้เกิดการหยุดทำงานโดยไม่คาดคิด: คัปปลิ้งที่เล็กเกินไปจะล้มเหลวภายใต้แรงบิดสูงสุด คัปปลิ้งที่มีขนาดใหญ่เกินไปจะเพิ่มมวลและความเฉื่อยโดยไม่จำเป็น และคัปปลิ้งที่เลือกโดยไม่คำนึงถึงการวางแนวที่ผิดหรือสภาวะการกระแทกจะเสื่อมลงอย่างรวดเร็ว คู่มือนี้ครอบคลุมกระบวนการกำหนดขนาดทั้งหมด ตั้งแต่การคำนวณแรงบิดไปจนถึงปัจจัยการบริการ ความสามารถในการวางแนวที่ไม่ตรง การวิเคราะห์แรงบิด และเกณฑ์การคัดเลือกขั้นสุดท้าย
การทำความเข้าใจบทบาทของข้อต่อเพลาในเครื่องจักรกลหนัก
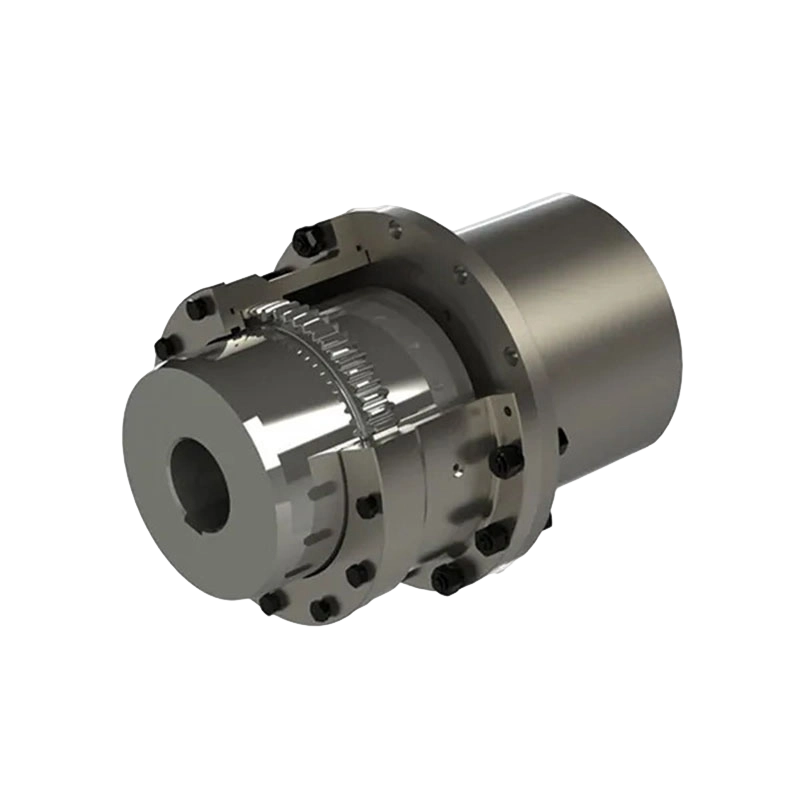
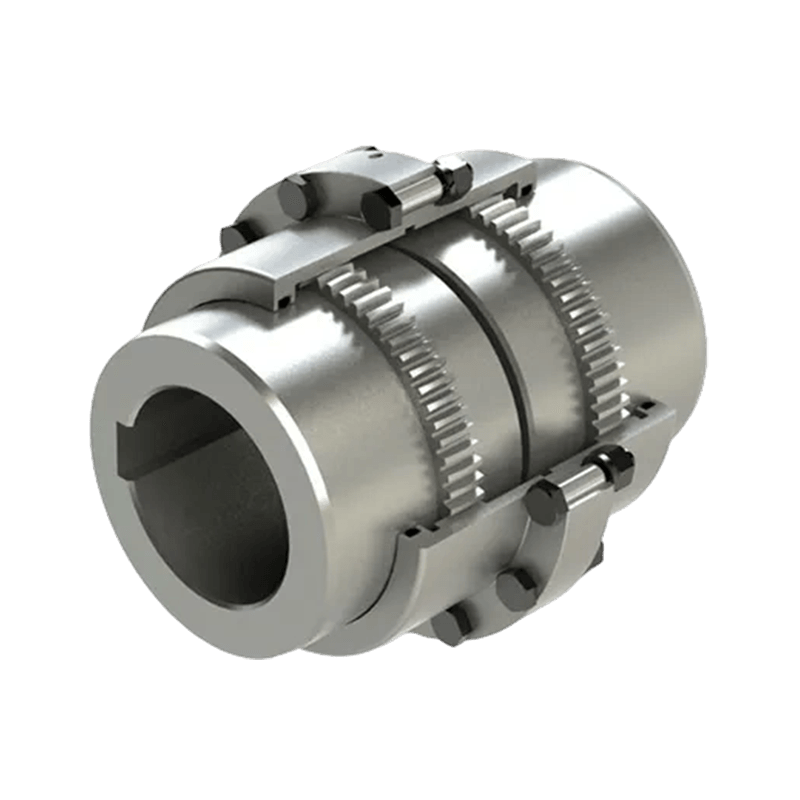
A ข้อต่อเพลา เชื่อมต่อเพลาหมุนสองตัว - โดยทั่วไปคือตัวขับ (มอเตอร์ เครื่องยนต์ หรือเอาท์พุตกระปุกเกียร์) และเครื่องขับเคลื่อน - เพื่อส่งแรงบิดและความเร็วในการหมุน ในเครื่องจักรกลหนัก คัปปลิ้งต้องทำสิ่งนี้ภายใต้สภาวะที่จะทำลายส่วนประกอบที่ระบุไม่ดี: แรงบิดต่อเนื่องสูง, แรงกระแทกบ่อยครั้งจากขากรรไกรของเครื่องบดหรือลูกสูบคอมเพรสเซอร์, การหมุนเวียนด้วยความร้อน, การวางแนวของเพลาที่เกิดจากการทรุดตัวของฐานรากหรือการเติบโตทางความร้อน และการทำงานต่อเนื่องนานหลายทศวรรษ
นอกเหนือจากการส่งแรงบิดแบบธรรมดาแล้ว คัปปลิ้งในอุตสาหกรรมหนักยังให้บริการฟังก์ชันเพิ่มเติมหลายประการ:
- ที่พักที่ไม่ตรงแนว: ชดเชยการเยื้องศูนย์ของเพลาเชิงมุม ขนาน และแนวแกนที่ไม่สามารถกำจัดได้ทั้งหมดระหว่างการติดตั้งหรือการพัฒนาในการให้บริการ
- การลดแรงสั่นสะเทือน: การลดทอนแรงสั่นสะเทือนแบบบิดที่อาจแพร่กระจายไปยังกระปุกเกียร์ มอเตอร์ และอุปกรณ์ขับเคลื่อน
- การป้องกันการโอเวอร์โหลด: ทำหน้าที่เป็นฟิวส์เชิงกลที่ไม่มีประสิทธิภาพเป็นพิเศษในการปกป้องส่วนประกอบดาวน์สตรีมที่มีราคาแพงกว่า
- การแยกไฟฟ้า: ป้องกันกระแสเล็ดลอดจากการเคลื่อนที่แบบเพลาต่อเพลาในสภาพแวดล้อมอุตสาหกรรมบางประเภท
ขั้นตอนที่ 1 — กำหนดแรงบิดที่ส่งที่กำหนด
การคำนวณขนาดทุกครั้งจะเริ่มต้นด้วยการส่งแรงบิดระบุ หากทราบกำลังและความเร็วของผู้ขับขี่ แรงบิดปกติจะถูกคำนวณโดยตรง:
P = กำลังส่ง (kW)
n = ความเร็วเพลา (RPM)
9550 = ค่าคงที่การแปลงหน่วย (แปลง kW และ RPM เป็น N·m)
ทางเลือกในหน่วยจักรวรรดิ: T n (ปอนด์·นิ้ว) = (P (HP) × 63,025) / n (RPM)
ในเครื่องจักรกลหนัก แรงบิด "ระบุ" คือแรงบิดในสภาวะคงที่โดยเฉลี่ยภายใต้ภาระการออกแบบเต็มรูปแบบ นี่ไม่ใช่แรงบิดสูงสุดที่คัปปลิ้งต้องรอด — ค่าดังกล่าวจะได้มาจากขั้นตอนต่อไปโดยใช้ปัจจัยการบริการ ตรวจสอบเสมอว่าตัวเลขกำลังที่ใช้คือกำลังป้ายชื่อมอเตอร์ กำลังเอาท์พุตของเพลาหลังจากสูญเสียประสิทธิภาพของกระปุกเกียร์ หรือความต้องการที่แท้จริงของเครื่องจักรที่ขับเคลื่อนที่จุดปฏิบัติการออกแบบ
ขั้นตอนที่ 2 — ใช้ปัจจัยการบริการเพื่อกำหนดแรงบิดในการออกแบบ
แรงบิดที่กำหนดคือพื้นฐาน ที่ แรงบิดการออกแบบ — ค่าที่ใช้สำหรับการเลือกคัปปลิ้ง — พิจารณาถึงโหลดสูงสุด เหตุการณ์การกระแทก แรงบิดขณะสตาร์ท และความรุนแรงในการใช้งาน ซึ่งทำได้โดยการคูณแรงบิดที่ระบุด้วยปัจจัยการบริการแบบคอมโพสิต:
T n = แรงบิดส่งที่กำหนด (N·m)
f s = ปัจจัยการบริการแบบผสม (ไร้มิติ) — ผลคูณของปัจจัยย่อยที่เกี่ยวข้องทั้งหมด
ปัจจัยการบริการแบบคอมโพสิตถูกสร้างขึ้นจากส่วนประกอบหลายชิ้น โดยแต่ละชิ้นจะจัดการกับแหล่งที่มาของการโหลดที่แตกต่างกัน นอกเหนือจากแรงบิดที่ระบุในสถานะคงที่:
| ปัจจัยย่อย | คำอธิบาย | ช่วงทั่วไปสำหรับอุปกรณ์หนัก |
|---|---|---|
| f A — การใช้งาน / ประเภทการโหลด | คำนึงถึงลักษณะของภาระที่ขับเคลื่อน: นุ่มนวล กระแทกปานกลาง กระแทกหนัก | 1.0 (เรียบ) ถึง 3.0 (กระแทกหนัก เช่น เครื่องบดกราม) |
| f S — สตาร์ทอัพ / แรงบิดสูงสุด | มอเตอร์ไฟฟ้าสร้างแรงบิดป้ายชื่อ 2–4× ในระหว่างการสตาร์ทแบบออนไลน์โดยตรง | 1.5–3.5 สำหรับระบบออนไลน์โดยตรง; 1.0–1.5 สำหรับ VFD หรือซอฟต์สตาร์ท |
| f T — อุณหภูมิ | ลดแรงบิดพิกัดขององค์ประกอบอีลาสโตเมอร์ที่อุณหภูมิการทำงานสูงขึ้น | 1.0 ที่ ≤50°C; สูงถึง 1.5 ที่สภาพแวดล้อมการทำงาน 80–100°C |
| f H — ชั่วโมงต่อวัน / รอบการทำงาน | การทำงานต่อเนื่องตลอด 24 ชั่วโมงต้องมีการลดอัตรามากกว่ากะ 8 ชั่วโมง | 1.0 (≤8 ชม./วัน) ถึง 1.25 (ต่อเนื่อง 24 ชม./วัน) |
| f M - ความรุนแรงของการไม่ตรงแนว | การวางแนวที่ไม่ถูกต้องจะทำให้มีภาระการดัดงอเพิ่มเติมในองค์ประกอบข้อต่อ | ใช้เพื่อลดแรงบิดที่อนุญาต — ตรวจสอบตามผู้ผลิต |
ขั้นตอนที่ 3 — ระบุสภาวะแรงบิดสูงสุดและแรงบิดกระแทก
ในเครื่องจักรกลหนัก ความแตกต่างระหว่างแรงบิดที่ออกแบบและแรงบิดสูงสุดถือเป็นสิ่งสำคัญ แรงบิดที่ออกแบบ — แรงบิดระบุคูณด้วยปัจจัยการบริการ — ควบคุมการเลือกสำหรับการทำงานต่อเนื่องและอายุการใช้งานความล้า แต่ข้อต่อยังต้องทนทานต่อเหตุการณ์จุดสูงสุดเป็นครั้งคราว โดยไม่มีการเสียรูปหรือแตกหักแบบพลาสติก
เหตุการณ์แรงบิดสูงสุดที่พบบ่อยในเครื่องจักรกลหนัก ได้แก่:
- แรงบิดแผงลอยระหว่างการสตาร์ทมอเตอร์: สำหรับการสตาร์ทแบบออนไลน์โดยตรง แรงบิดของโรเตอร์แบบล็อคสามารถเข้าถึงแรงบิดพิกัด 6–8× ในมอเตอร์กรงกระรอกขนาดใหญ่ ข้อต่อจะมองเห็นโหลดนี้ทุกครั้งที่สตาร์ทเครื่อง
- เครื่องบดหรือเครื่องทำลายเอกสารติดขัดแล้วปล่อย: เมื่อเครื่องบดกรามติดบนวัสดุที่ไม่สามารถบดอัดได้ แล้วปล่อยออกมาอย่างกะทันหัน พลังงานยืดหยุ่นที่สะสมอยู่ในระบบขับเคลื่อนจะปล่อยออกมาเป็นแรงบิดพุ่งสูงถึง 3–5 เท่าของแรงบิดขณะทำงาน
- แรงดันต้านกลับของคอมเพรสเซอร์เพิ่มขึ้น: คอมเพรสเซอร์แบบลูกสูบสร้างความผันผวนของแรงบิดอย่างมากในแต่ละเหตุการณ์การยิงของกระบอกสูบ — แอมพลิจูดขึ้นอยู่กับจำนวนกระบอกสูบและความเร็ว
- สลิปและตัวจับสายพานลำเลียง: สายพานที่รับน้ำหนักซึ่งเลื่อนไปบนรอกขับแล้วจึงจับจะทำให้เกิดแรงบิดที่หุนหันพลันแล่น
การมีเพศสัมพันธ์ อัตราแรงบิดสูงสุดสูงสุด (ท สูงสุด หรือต แคนซัส ในหลายแค็ตตาล็อก) จะต้องเกินเหตุการณ์สูงสุดที่ระบุทั้งหมดโดยมีระยะขอบด้านความปลอดภัยที่เพียงพอ สำหรับอุปกรณ์อุตสาหกรรมหนัก อัตราส่วนขั้นต่ำคือ T แคนซัส /ท การออกแบบ แนะนำให้ใช้ 1.5–2.0 สำหรับเครื่องบดย่อยและเครื่องจักรที่มีแรงกระแทกสูงที่คล้ายกัน 2.0–3.0 มีความเหมาะสมมากกว่า
ขั้นตอนที่ 4 — หาปริมาณการเยื้องศูนย์ของเพลา
การจัดตำแหน่งเพลาที่สมบูรณ์แบบไม่มีอยู่ในเครื่องจักรกลหนักที่ใช้งานอยู่ การทรุดตัวของฐานราก การเติบโตทางความร้อนของอุปกรณ์ที่ร้อน การสึกหรอของแบริ่ง และความทนทานต่อการประกอบ ล้วนทำให้เกิดการวางแนวที่ไม่ตรงซึ่งข้อต่อต้องทนได้โดยไม่ทำให้เกิดภาระการโค้งงอ การสั่นสะเทือน หรือการสึกหรอก่อนวัยอันควรขององค์ประกอบที่ยืดหยุ่น
การวางแนวที่ไม่ตรงสามประเภทจะต้องได้รับการวัดปริมาณแยกกันและเปรียบเทียบกับความจุพิกัดของคัปปลิ้ง:
มุมระหว่างเส้นกึ่งกลางเพลาทั้งสอง วัดเป็นองศาหรือมิลลิเรเดียน ประเภทที่พบมากที่สุดในเครื่องจักรกลหนักเนื่องมาจากการเจริญเติบโตทางความร้อนที่แตกต่างกันและความเอียงของฐานราก
ออฟเซ็ตด้านข้างระหว่างเส้นกึ่งกลางเพลา วัดเป็น มม. เกิดจากข้อผิดพลาดในการจัดตำแหน่ง การสึกหรอของแบริ่ง หรือการโก่งตัวของโครงสร้าง สร้างความเสียหายให้กับองค์ประกอบข้อต่อมากที่สุด
การเคลื่อนตัวในแนวแกนระหว่างปลายเพลา เกิดจากการขยายตัวเนื่องจากความร้อน แรงผลัก หรือการสึกหรอส่วนปลายของตลับลูกปืน ต้องอยู่ภายในระยะการเคลื่อนที่ตามแนวแกนของคัปปลิ้ง
เมื่อมีการวางแนวที่ไม่ตรงหลายประเภทพร้อมกัน — ซึ่งมักจะเกิดขึ้นเสมอในการติดตั้งจริง — ทั้งสองประเภทจะโต้ตอบและลดความจุที่อนุญาตของแต่ละประเภท วิธีการปรับขนาดของผู้ผลิตส่วนใหญ่ใช้ปัจจัยที่ไม่ตรงแนวรวมกัน หรือต้องการให้ส่วนประกอบแต่ละชิ้นอยู่ภายในเศษส่วนที่ลดลงของค่าพิกัดสูงสุด เมื่อส่วนประกอบอื่นๆ ไม่เป็นศูนย์ กฎทั่วไปที่ใช้กันทั่วไปคือ:
Δr = ออฟเซ็ตขนานจริง; ∆r สูงสุด = พิกัดออฟเซ็ตขนานสูงสุด
Δa = การกระจัดตามแนวแกนจริง Δa สูงสุด = การกระจัดตามแนวแกนสูงสุดที่กำหนด
หากผลรวมเกิน 1.0 แสดงว่าคัปปลิ้งทำงานเกินขอบแนวที่ไม่ตรง
ขั้นตอนที่ 5 — การวิเคราะห์การสั่นสะเทือนแบบบิดสำหรับการขับเคลื่อนของเครื่องจักรกลหนัก
ระบบขับเคลื่อนแบบหมุนทุกเส้นมีความถี่แรงบิดตามธรรมชาติที่กำหนดโดยการกระจายของความเฉื่อยและค่าความแข็งเชิงบิดของเพลา ข้อต่อ และองค์ประกอบอื่นๆ ในระบบ ถ้าความถี่กระตุ้น - จากแรงบิดกระเพื่อมของมอเตอร์, เฟืองเมช, การยิงคอมเพรสเซอร์แบบลูกสูบ หรือฮาร์โมนิคของไดรฟ์ความเร็วตัวแปร - เกิดขึ้นพร้อมกันกับความถี่ธรรมชาติ จะเกิดการเรโซแนนซ์แบบบิด การขยายแรงบิดที่เกิดขึ้นสามารถเป็นได้หลายเท่าของค่าที่กำหนด ทำให้เกิดความล้มเหลวจากความล้าอย่างรวดเร็วของคัปปลิ้ง ร่องสลัก และเพลา
สำหรับอุปกรณ์หนักที่มีการขับเคลื่อนแบบความเร็วหลายระดับ เครื่องจักรแบบลูกสูบ หรือในกรณีที่สตาร์ทเครื่องด้วยช่วงความเร็วที่กว้าง จำเป็นต้องมีการวิเคราะห์แรงบิดเต็มรูปแบบก่อนจะสรุปการเลือกคัปปลิ้ง พารามิเตอร์หลักที่จำเป็นคือ:
- โมเมนต์มวลความเฉื่อย (J) ของส่วนประกอบที่หมุนได้ทั้งหมด — มอเตอร์โรเตอร์ ดุมข้อต่อ ชิ้นส่วนกระปุกเกียร์ โรเตอร์เครื่องจักรขับเคลื่อน — ในหน่วยกิโลกรัม·ตร.ม
- ความแข็งบิด (ค T ) ของแต่ละส่วนของเพลาและส่วนประกอบข้อต่อในหน่วย N·m/rad
- ความถี่กระตุ้น — ปัจจัยพื้นฐานและฮาร์โมนิคจากแหล่งแรงบิดตามคาบทั้งหมดในระบบ
- ลักษณะการทำให้หมาด ๆ ขององค์ประกอบที่ยืดหยุ่นของข้อต่อ ซึ่งมีความสำคัญอย่างยิ่งในการจำกัดแอมพลิจูดของเรโซแนนซ์
C T = ความแข็งเชิงบิดของคัปปลิ้ง (N·m/rad)
J 1 = โมเมนต์ความเฉื่อยของมวลด้านคนขับ (กก.·ม.²)
J 2 = โมเมนต์ความเฉื่อยของมวลด้านขับเคลื่อน (กก.·ม.²)
สูตรอย่างง่ายนี้ใช้กับแบบจำลองที่มีสองส่วนรวมกัน ระบบจริงจำเป็นต้องมีการสร้างแบบจำลองหลายตัวด้วยซอฟต์แวร์เฉพาะทาง
การมีเพศสัมพันธ์ torsional stiffness is a key design variable in this analysis. Soft elastomeric couplings have low C T ซึ่งจะเลื่อนความถี่ธรรมชาติลง - อาจอยู่ห่างจากการกระตุ้นความเร็วในการทำงาน แต่อาจไปอยู่ในช่วงความเร็วเริ่มต้น แผ่นโลหะแข็งหรือคัปปลิ้งเกียร์มีค่า C สูง T โดยวางความถี่ธรรมชาติให้สูงกว่าความเร็วใช้งานมาก ทั้งสองไม่ถูกต้องในระดับสากล - ผลลัพธ์ขึ้นอยู่กับระบบเฉพาะและสเปกตรัมการกระตุ้น
ขั้นตอนที่ 6 — เลือกขนาดข้อต่อจากแค็ตตาล็อก
ด้วยการออกแบบแรงบิด แรงบิดสูงสุด กรอบการเยื้องศูนย์ ขนาดรู และข้อกำหนดด้านความแข็งของแรงบิด คุณสามารถเลือกขนาดคัปปลิ้งเฉพาะจากโปรแกรมของผู้ผลิตได้แล้ว ข้อกำหนดขั้นต่ำสำหรับการยอมรับคือ:
| พารามิเตอร์ | ความต้องการ | หมายเหตุ |
|---|---|---|
| จัดอันดับแรงบิดต่อเนื่อง T เคเอ็น | T เคเอ็น ≥ ต การออกแบบ | อัตราแรงบิดต่อเนื่องของแค็ตตาล็อกต้องตรงหรือเกินกว่าแรงบิดออกแบบที่คำนวณไว้ |
| แรงบิดสูงสุด T แคนซัส | T แคนซัส ≥ ต จุดสูงสุด × ปัจจัยด้านความปลอดภัย | ด้วยปัจจัยด้านความปลอดภัย 1.5–3.0 ขึ้นอยู่กับความรุนแรงของแรงกระแทก |
| ความจุกระบอกสูบ | รูเจาะสูงสุด ≥ เส้นผ่านศูนย์กลางเพลา | ตรวจสอบทั้งรูคนขับและเพลาขับ - อาจแตกต่างกัน |
| การให้คะแนนที่ไม่ตรงแนว | การวางแนวไม่ตรงทั้งสามประเภทภายในความจุพิกัด | การตรวจสอบการวางแนวที่รวมกันตามขั้นตอนที่ 4 จะต้องเป็นไปตาม ≤ 1.0 |
| ความเร็วสูงสุด | n สูงสุด,coupling ≥ ความเร็วในการทำงาน | มีความสำคัญอย่างยิ่งต่อความเค้นและความสมดุลของแรงเหวี่ยงหนีศูนย์กลางขององค์ประกอบที่ยืดหยุ่น |
| ความแข็งบิด C T | เข้ากันได้กับผลการวิเคราะห์แรงบิด | ต้องไม่วางความถี่ธรรมชาติไว้ภายในช่วงความเร็วการทำงาน |
ขั้นตอนที่ 7 — ตรวจสอบความจุของรูและรูกุญแจ
รูดุมและรูกุญแจต้องส่งแรงบิดการออกแบบเต็มโดยไม่ส่งเพลา ดุม หรือกุญแจ สำหรับการเชื่อมต่อกุญแจแบบขนาน — การจัดเรียงที่พบบ่อยที่สุดในเครื่องจักรกลหนัก — กุญแจจะต้องมีขนาดและตรวจสอบทั้งในความเค้นเฉือนและแรงอัดของแบริ่ง:
T การออกแบบ = แรงบิดออกแบบ (N·mm — ใช้หน่วยสม่ำเสมอ)
d = เส้นผ่านศูนย์กลางเพลา (มม.)
w = ความกว้างของคีย์ (มม.)
l เอฟเฟค = ความยาวสัมผัสประแจที่มีประสิทธิภาพ (มม.) — ใช้ความยาวร่องสลักที่น้อยกว่าดุมหรือเพลา
τ อนุญาต = ความเค้นเฉือนที่อนุญาตสำหรับวัสดุหลัก — โดยทั่วไปคือ 80–100 MPa สำหรับกุญแจเหล็ก C45
h = ความสูงของปุ่ม (มม.)
σ ค อนุญาต = ความเค้นอัดที่ยอมรับได้ — โดยทั่วไปคือ 150–200 MPa สำหรับร่องสลักในดุมเหล็กกล้าคาร์บอนปานกลาง
โดยทั่วไปความล้มเหลวของแรงอัดจะควบคุมก่อนที่จะเกิดความเสียหายจากแรงเฉือนสำหรับสัดส่วนหลักมาตรฐาน
สำหรับการใช้งานกระแทกหนัก เช่น เครื่องย่อย เครื่องย่อย และตัวขับถอยหลัง ให้พิจารณาการเชื่อมต่อแบบร่องฟันแทนการใช้ประแจแบบขนานเพียงตัวเดียว Splines กระจายโหลดไปยังฟันหลายซี่ ช่วยลดความเข้มข้นของความเค้นที่รากของร่องสลักซึ่งเป็นจุดเริ่มต้นที่พบบ่อยที่สุดสำหรับรอยแตกเมื่อยล้าของเพลาในการขับเคลื่อนทางอุตสาหกรรมหนัก
ขั้นตอนที่ 8 — โมเมนต์มวลความเฉื่อยและการเริ่มการตรวจสอบโหลด
ในเครื่องจักรกลหนักที่มีความเฉื่อยด้านขับเคลื่อนขนาดใหญ่ — ระบบสายพานลำเลียงยาว โรงสีขนาดใหญ่ พัดลมที่มีความเฉื่อยสูง — มอเตอร์จะต้องเร่งความเร็วความเฉื่อยที่เชื่อมต่อทั้งหมดจากหยุดนิ่งไปจนถึงความเร็วสูงสุด คัปปลิ้งจะส่งแรงบิดเร่งความเร็วนี้ตลอดช่วงเริ่มต้น แรงบิดสตาร์ทที่ข้อต่ออาจสูงกว่าแรงบิดขณะทำงานปกติมาก หากชุดขับไม่ได้ใช้ระบบสตาร์ทแบบนุ่มนวลหรือชุดขับความถี่แปรผัน
J ทั้งหมด = โมเมนต์ความเฉื่อยที่สะท้อนทั้งหมดของระบบขับเคลื่อน (กก.·ม.²)
α = ความเร่งเชิงมุม (rad/s²)
Δn = ความเร็วเปลี่ยนจาก 0 เป็นความเร็วในการทำงาน (RPM)
t ตามมาตรฐาน = เวลาเร่งความเร็ว (วินาที)
ข้อต่อต้องรองรับ T มอเตอร์สตาร์ท - ต โหลดเริ่ม T ตามมาตรฐาน พร้อมกันระหว่างการเริ่มต้นชั่วคราว
สำหรับคัปปลิ้งของไหลและคัปปลิ้งที่มีคุณสมบัติสตาร์ทแบบนุ่มนวล แรงบิดสตาร์ทที่ส่งไปยังด้านขับเคลื่อนจะถูกจำกัดโดยการออกแบบของคัปปลิ้ง สำหรับข้อต่อที่มีส่วนประกอบแข็ง (เกียร์ ดิสก์ กริด) แรงบิดสตาร์ทของมอเตอร์ทั้งหมดจะถูกส่งไป และข้อต่อต้องมีขนาดจึงจะรับมือได้
ตัวอย่างขนาดในทางปฏิบัติ: ข้อต่อไดรฟ์สายพานลำเลียง
สายพานลำเลียงขับเคลื่อนด้วยมอเตอร์ขนาด 315 กิโลวัตต์ ความเร็ว 1,485 รอบต่อนาที ผ่านทางข้อต่อของเหลวและกระปุกเกียร์ ข้อต่อที่เพลาเอาท์พุตของกระปุกเกียร์ (เส้นผ่านศูนย์กลางเพลา 140 มม. ความเร็ว 148.5 RPM หลังกระปุกเกียร์ 10:1) จะต้องมีขนาด การใช้งานนี้เกี่ยวข้องกับโหลดกระแทกปานกลาง (สายพานลำเลียงแร่) การทำงานต่อเนื่องตลอด 24 ชั่วโมง
- แรงบิดที่กำหนดที่ข้อต่อ: T n = (315 × 9550) / 148.5 = 20,252 นิวตันเมตร
- ปัจจัยการบริการ: ปัจจัยการสมัครฉ A = 1.5 (ช็อกปานกลาง, แร่); ปัจจัยหน้าที่ฉ H = 1.25 (24 ชม./วัน); ปัจจัยอุณหภูมิฉ T = 1.0 (บริการโดยรอบ) คอมโพสิตฉ s = 1.5 × 1.25 × 1.0 = 1.875
- แรงบิดการออกแบบ: T การออกแบบ = 20,252 × 1.875 = 37,973 นิวตันเมตร → ปัดเศษขึ้นเพื่อเลือกข้อต่อที่มีพิกัด ≥ 38 kN·m
- การตรวจสอบแรงบิดสูงสุด: แรงบิดสตาร์ทมอเตอร์ที่ส่งผ่าน (คัปปลิ้งของไหลจำกัดสิ่งนี้) — ยืนยัน ≤ 2× T n โดยลักษณะการมีเพศสัมพันธ์ของของไหล แรงบิดสูงสุด = 2 × 20,252 = 40,504 นิวตันเมตร . เลือกการมีเพศสัมพันธ์กับ T แคนซัส ≥ 60 kN·m (ความปลอดภัย 1.5× บนจุดสูงสุด)
- เจาะ: เพลา 140 มม. — ยืนยันขนาดข้อต่อที่เลือกซึ่งรองรับรู 140 มม. พร้อมรูสลักตามมาตรฐาน DIN 6885
- ผลลัพธ์: การต่อประกบกริดในช่วงพิกัดต่อเนื่อง 45–50 kN·m โดยมีพิกัดสูงสุด 80 kN·m เป็นไปตามเกณฑ์ทั้งหมด
ข้อผิดพลาดทั่วไปในการกำหนดขนาดในการใช้งานเครื่องจักรกลหนัก
- การปรับขนาดตามกำลังที่กำหนดเพียงอย่างเดียวโดยไม่มีปัจจัยด้านบริการ ในเครื่องจักรกลหนัก ปัจจัยด้านการบริการมักเป็นสองเท่าหรือสามเท่าของแรงบิดปกติ การละเว้นพวกมันจะทำให้เกิดการเชื่อมต่อที่มีขนาดเล็กลงอย่างเป็นระบบ
- การใช้กำลังแผ่นป้ายชื่อมอเตอร์แทนแรงบิดของเพลาจริงที่ตำแหน่งคัปปลิ้ง หลังจากเปลี่ยนเกียร์ แรงบิดจะคูณด้วยอัตราทดเกียร์ (สูญเสียประสิทธิภาพน้อยลง) ข้อต่อที่ด้านเอาท์พุตของกระปุกเกียร์ 10:1 จะเห็นแรงบิดของเพลามอเตอร์ 10 เท่า
- ละเว้นการสั่นพ้องของแรงบิดในไดรฟ์แบบปรับความเร็วได้ VFD กวาดผ่านช่วงความถี่กว้างระหว่างการเร่งความเร็ว หากไม่มีการวิเคราะห์แรงบิด ระบบอาจสะท้อนด้วยความเร็วที่อยู่ภายในช่วงการทำงานปกติ
- การระบุแนวที่ไม่ตรงของแนวเย็นเป็นค่าสูงสุด การเจริญเติบโตทางความร้อนของมอเตอร์ขนาดใหญ่ กระปุกเกียร์ และอุปกรณ์ในกระบวนการผลิตสามารถเพิ่มออฟเซ็ตที่อุณหภูมิการทำงานได้หลายมิลลิเมตร ขนาดสำหรับสภาพวิ่งร้อน
- การเลือกข้อต่อที่เล็กที่สุดที่ตรงตามข้อกำหนดแรงบิดโดยไม่ต้องตรวจสอบความเร็ว ข้อต่อขนาดใหญ่ที่มีส่วนประกอบแบบอีลาสโตเมอร์มีขีดจำกัดความเร็วสูงสุดที่ขับเคลื่อนโดยความเค้นจากแรงเหวี่ยง ที่ความเร็วสูง อาจต้องใช้ขนาดที่ใหญ่ขึ้นถัดไปแม้ว่าแรงบิดจะเพียงพอก็ตาม
- ละเลยการตรวจสอบความพอดีระหว่างดุมกับเพลา คัปปลิ้งที่มีขนาดถูกต้องสำหรับแรงบิดแต่ติดตั้งโดยมีสัญญาณรบกวนไม่เพียงพอหรือกุญแจที่มีขนาดต่ำกว่าปกติจะยังคงทำงานล้มเหลว — ที่จุดเชื่อมต่อเพลา ไม่ใช่ที่ตัวข้อต่อเอง
รายการตรวจสอบก่อนการติดตั้งและการว่าจ้าง
- ยืนยันว่าเส้นผ่านศูนย์กลางของเพลาตรงกับข้อกำหนดเจาะของข้อต่อ — ไม่ต้องทำการวัด
- ตรวจสอบขนาดร่องสลักว่าสอดคล้องกับมาตรฐานที่อ้างอิงในเอกสารข้อมูลข้อต่อ (โดยทั่วไปคือ DIN 6885 หรือ ANSI B17.1)
- วัดและบันทึกออฟเซ็ตการจัดแนวเย็นก่อนการติดตั้งคัปปลิ้งขั้นสุดท้าย
- ยืนยันองค์ประกอบข้อต่อหรือสภาพของสไปเดอร์ก่อนประกอบ — เปลี่ยนใหม่หากมีร่องรอยการสึกหรอหรือการแตกร้าว
- ใช้แรงบิดที่ถูกต้องกับตัวยึดดุมทั้งหมด - ตัวยึดแบบ undertorqued เป็นสาเหตุหลักของความล้มเหลวของคัปปลิ้งโบลต์ในไดรฟ์ขนาดใหญ่
- ตรวจสอบชุดคัปปลิ้งสำหรับการวางตำแหน่งตามแนวแกนที่ถูกต้อง — ต้องตั้งค่าฮับคัปปลิ้งที่ช่องว่างที่ระบุ (DBSE — ระยะห่างระหว่างปลายเพลา) ตามแบบการติดตั้ง
- หลังจากรอบความร้อนเต็มที่ครั้งแรกที่อุณหภูมิการทำงาน ให้ตรวจสอบการจัดตำแหน่งใหม่และปรับแรงบิดใหม่
- กำหนดช่วงเวลาการตรวจสอบสำหรับองค์ประกอบข้อต่อแบบยืดหยุ่น — อีลาสโตเมอร์จะแข็งตัวและแตกร้าวตามอายุโดยไม่ขึ้นกับชั่วโมงการทำงาน
การกำหนดขนาดข้อต่อเพลาสำหรับอุปกรณ์หนักเป็นกระบวนการที่เป็นระบบซึ่งทำได้ดีกว่าการจับคู่เส้นผ่านศูนย์กลางของรูเข้ากับเพลา การกำหนดขนาดที่ถูกต้องจำเป็นต้องคำนวณแรงบิดที่กำหนดจากกำลังและความเร็ว การเลือกปัจจัยการบริการที่เหมาะสมสำหรับความรุนแรงของการใช้งานและรอบการทำงาน การระบุเหตุการณ์แรงบิดสูงสุดและแรงกระแทก การหาปริมาณกรอบการวางแนวที่ไม่ตรงสามมิติในสภาวะการทำงานที่ร้อน และในกรณีที่ความเร็วแปรผันหรือเครื่องจักรแบบลูกสูบเข้ามาเกี่ยวข้อง ดำเนินการวิเคราะห์การสั่นสะเทือนแบบบิดเพื่อยืนยันความแข็งของคัปปลิ้งจะทำให้ความถี่ธรรมชาติอยู่ห่างจากแหล่งกระตุ้น พารามิเตอร์แต่ละตัวมีผลโดยตรงต่ออายุการใช้งานและความน่าเชื่อถือของคัปปลิ้ง — และในอุปกรณ์อุตสาหกรรมหนัก ความล้มเหลวของคัปปลิ้งโดยไม่ได้วางแผนแทบไม่ส่งผลกระทบต่อตัวคัปปลิ้งเท่านั้น
- ลิงค์ด่วน
- About
- Products
- Our Service
- News & Events
- Contact
- ซีรี่ส์ผลิตภัณฑ์
- ข้อต่อแบบยืดหยุ่นที่มีองค์ประกอบที่ไม่ยืดหยุ่น
- ข้อต่อแบบยืดหยุ่นพร้อมองค์ประกอบยืดหยุ่นของโลหะ
- ข้อต่อแบบยืดหยุ่นที่มีองค์ประกอบยืดหยุ่นที่ไม่ใช่โลหะ
- ข้อต่อด้านความปลอดภัย
- ข้อต่อแข็ง
- ติดต่อเรา
- Tel : +86 511 8572 3800 +86 511 8572 3900
- Mobile : +86 15106109009
- Email : sales@couplingzy.com
- Add:No.1 Zhongye Yingbin Avenue, Gaozi Street, เขตพัฒนาเศรษฐกิจ Dantu, เมืองเจิ้นเจียง, มณฑลเจียงซู, จีน